


Робот за утовар и истовар струг
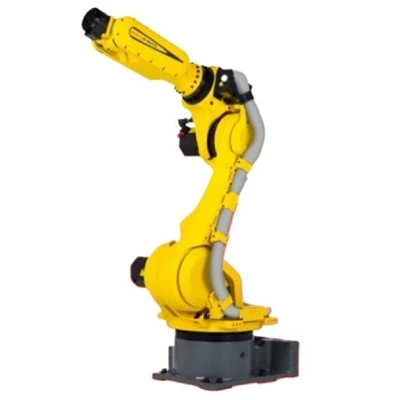
6-осни ЦНЦ робот за утовар и истовар је аутоматизовани систем за одржавање машине дизајниран да замени понављајуће ручно руковање радним предметима за центре за стругање и стругове. Робот управља комплетном секвенцом: бира сирове делове, прецизно их убацује у ЦНЦ стезну главу, истоварује готове компоненте после машинске обраде и организује их на тацнама, регалима или транспортерима.
Конструисан како за нове аутоматизоване производне линије тако и за аутоматизацију постојећих ЦНЦ машина, систем се може конфигурисати за једно{0}}одржавање једне машине, дељење на две машине или више- аутоматизоване производне ћелије.
Техничке спецификације
|
Параметар |
Референтна спецификација |
|
Број осовина |
6 |
|
Ратед Паилоад |
До 20 кг |
|
Макимум Реацх |
До 1.600 мм |
|
Поновљивост |
До ±0,05 мм |
|
Монтажа |
Флоор Моунтед |
|
Заштита тела робота |
ИП54 |
|
Заштита за зглоб |
ИП65 |
|
Контролор |
Наменски контролер робота |
|
Радна температура |
0–45 степени |
|
Релативна влажност |
20–80%, без-кондензације |
|
Повер Суппли |
380 В / 3 фазе / 50 Хз, подесиво |
|
Комуникација |
Дигитални И/О / Подржана индустријска комуникација |
Кључне предности
Конзистентна прецизност учитавања:Елиминише људске грешке у позиционирању, штитећи граничнике стезне главе и смањујући стопе отпада.
Смањено време без{0}}исецања:Синхронизовано отварање врата и размена двоструких{0}}хватача максимизирају искоришћеност вретена.
Продужено трчање без надзора:Омогућава оператерима да пређу са ручног учитавања на надгледање више ћелија и управљање квалитетом.
Исплатива{0}}исплатива накнадна опрема:Продужава животни век постојећих ЦНЦ машина без великих капиталних издатака за нове аутоматизоване стругове.
Сценарији апликација
Аутомобили:Осовине, главчине точкова, чауре, рукавци мотора, прстенови мењача.
Хидраулика и пнеуматика:Тела вентила, фитинзи, рукавци хидрауличних цилиндара, конектори.
Лежајеви и прецизне компоненте:Унутрашњи/спољни прстенови лежаја,{0}}чауре високе прецизности, чауре.
Електромотори:Осовине ротора, кућишта мотора, завршни штитови, ротирајући елементи.
Опште продавнице ЦНЦ машина:Висока{0}}поновљивост токованих делова са убацивањем структурираног материјала.
Аутоматизована секвенца утовара и истовара
Храњење сировим делом:Необрађени радни комади су представљени преко тацне, сталка, транспортера или прилагођеног улагача са дефинисаним позиционирањем.
Избор радног комада:Робот се приближава станици за комисионирање и хвата сирови део користећи сензор{0}}верификоване повратне информације.
Учитавање ЦНЦ стезне главе:По пријему сигнала „Отворена врата“, робот улази у област обраде и поставља радни предмет у равни са површином за лоцирање стезне главе.
Стезна глава и обрада:ЦНЦ стезна глава стеже део. Робот чисти омотач машине, врата се затварају и циклус обраде почиње.
Готовог дела истовара:Након обраде, ЦНЦ шаље сигнал "Цицле Цомплете". Робот улази, хвата готови део и отпушта стезну главу.
Пражњење дела и ресетовање циклуса:Готова компонента се преноси у предвиђену ладицу или транспортер, а робот се одмах поново позиционира за следећи циклус.
Типови хватаљки
Паралелна хватаљка са два-прста:Идеалан за цилиндричне делове, правоугаоне шипке и стандардне симетричне геометрије.
Три{0}}концентрична хватаљка:Најбоље за округле, са-танким зидовима или у облику диска-компоненте које захтевају уједначено стезање у 3 тачке.
Дуал Гриппер (брза замена):Истовремено држи необрађени и готови део, смањујући време отварања{0}}врата машине до 50%.
Прилагођени ЕОАТ:Специјализоване чељусти за неправилне одливке, компоненте са дубоким{0}} шупљинама или деликатне функционалне површине.
Комплетне компоненте ћелије
Основна инфраструктура:6-Осни робот, наменски контролер, привезак за учење, роботска база за тешке услове рада.
У-феед/оут-феед:Тацне за материјал, гравитациони коси регали, улазни/излазни транспортери, прибор за позиционирање.
Сигурносни систем:Периметарска сигурносна ограда, закључане приступне капије, сигурносне светлосне завесе, скенери подручја.
Опциона вредност-Додати модули за аутоматизацију
Контролери за аутоматска врата и стезне главе:Електрични/пнеуматски актуатори за накнадну уградњу ручних врата/стезања.
Сензори присутности и оријентације делова:Оптички/ласерски сензори који спречавају погрешне изборе или погрешна оптерећења.
2Д/3Д системи визије:За насумично преузимање делова, детекцију оријентације или идентификацију.
Пост{0}}Станице за обраду:Интегрисано{0}}издувавање ваздуха (чишћење струготине), мерење/инспекција или јединице за ласерско обележавање.
ФАК
Popularne oznake: робот за утовар и истовар стругова, произвођачи робота за утовар и истовар стругова у Кини, фабрика
Можда ти се такође свиђа




Pošalji upit